
Lar / Notícias / Notícias da indústria / Como um motor de engrenagem CC sem escova reduz o ruído em aplicações industriais?

 linguagem
Indústria de aplicativos
AGV
Robôs automatizados
corte a laser
Classificação de logística
Estação de potência fotovoltaica
Dispositivos médicos
Como um motor de engrenagem CC sem escova reduz o ruído em aplicações industriais?
Um veículo guiado automaticamente (AGV) de 650 kg movendo-se através de uma área de embalagem de alimentos a 1,2 m/s irradiava 73 dBA de ruído de acionamento com seu motor redutor CC escovado original. Depois que o mesmo veículo foi reequipado com um 48 V motor de engrenagem DC sem escova e um estágio planetário de precisão, o nível medido caiu para 61 dBA em velocidade e distância idênticas. Essa diferença de 12 dB não é um número de marketing; isso vem da remoção do contato escova-comutador, do aperto da precisão da malha da engrenagem e do encurtamento do caminho de vibração na estrutura da máquina.
Este artigo explica como um motorredutor CC sem escovas reduz o ruído em aplicações industriais, até onde a redução pode realmente ir e quais decisões de componentes decidem o número final. Resumindo: o motor remove a fonte dominante de alta frequência e a caixa de engrenagens determina quanto da vibração restante se torna audível. A interação entre os dois é o motivo pelo qual uma troca de motor por si só raramente oferece todos os benefícios possíveis.
Eliminar o atrito da escova remove a fonte de ruído de frequência mais alta
Mude um motor CC de comutação com escova para sem escova e a fonte de ruído mais alta desaparecerá antes que qualquer outra alteração seja feita.
Em um motor CC escovado, as escovas de carbono deslizam contra os segmentos do comutador. A cada transição de segmento, a corrente é interrompida e reiniciada, gerando microarcos e ruído mecânico de contato. O resultado é um ruído de banda larga mais forte entre 3 kHz e 8 kHz, uma banda onde a audição humana é mais sensível. É por isso que um motor escovado soa áspero mesmo quando sua leitura geral de decibéis é moderada. Um motorredutor CC sem escovas substitui o comutador mecânico por comutação eletrônica acionada por sensor Hall. Não há escovas para deslizar, nem arcos para chiar, nem descontinuidades periódicas de contato.
Medições típicas de nível sonoro sem carga a 3.000 r/min colocam um motoredutor CC escovado de 60 W na faixa de 62-68dBA, enquanto uma unidade sem escova equivalente com a mesma caixa de engrenagens e montagem fica em torno de 55-60dBA. A redução concentra-se na banda de alta frequência, tornando a mudança percebida maior do que o número bruto sugere. A mesma arquitetura sem escova que reduz ruído de funcionamento em eletrodomésticos escala diretamente para estruturas industriais.
Como uma redução de 10 dBA soa aproximadamente metade do volume para o ouvido humano, a remoção do contato escova-comutador altera a natureza do ruído da máquina, e não apenas o seu volume.
-12dBA Redução ponderada A típica em um motoredutor completo na mesma velocidade e carga
3-8kHz Banda de frequência que desaparece quando a comutação mecânica é eliminada
0 Contatos deslizantes mecânicos deixados no motor podem desgastar, formar arco e gerar ruído
Gear Precision define o nível de ruído após a remoção do ruído da escova
Depois que o ruído da escova desaparece, a caixa de câmbio se torna o piso de ruído e a precisão da engrenagem decide o quão baixo esse piso fica.
O ruído da engrenagem é produzido por erro de transmissão, que é definido como a diferença entre o movimento de engrenamento ideal de um par de engrenagens e o movimento real transmitido sob carga, causado por desvios no perfil do dente, erros de passo e deflexão elástica. Em um motorredutor com escovas, esse ruído tonal abaixo de 2 kHz geralmente é mascarado pelo ruído das escovas. Depois de mudar para um motor sem escova, o mascaramento desaparece e as frequências da malha da engrenagem tornam-se a assinatura audível dominante, normalmente de 500 Hz a 2 kHz, semelhante a um tom e fortemente correlacionada com a velocidade e a contagem de dentes.
A ordem correta é, portanto, remover primeiro as escovas do motor e depois reduzir o erro de transmissão. As engrenagens helicoidais produzem picos de excitação mais baixos do que as engrenagens de dentes retos porque a transferência de carga é gradual. As caixas de engrenagens planetárias de precisão com flancos de dentes endurecidos e retificados reduzem ainda mais os erros de transmissão do que as engrenagens fresadas. A folga deve ser controlada com uma pré-carga leve: folga zero remove o impacto, enquanto a pré-carga excessiva adiciona ruído de fricção e calor. Os fabricantes que integram o motor e a caixa de engrenagens em uma única carcaça, como a linha de motoredutores CC sem escovas oferecida aqui, reduzem a variação de montagem na fonte.
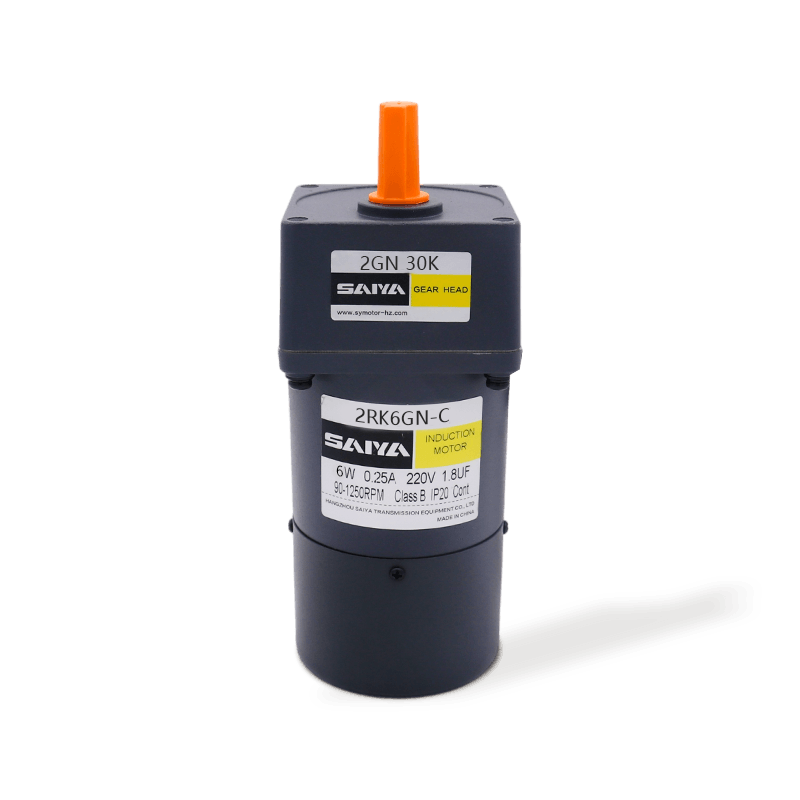 Motoredutores CC sem escovas de alto desempenho com estágio planetário Esta linha de produtos abrange motoredutores sem escova de 24 V a 230 V projetados para operação silenciosa. O contexto destaca uma redução de ruído de 12 dB quando combinado com uma caixa de engrenagens planetárias de precisão, tornando esta página essencial para selecionar a combinação certa. Ver Produto →
Motorredutor DC escovado
- Contato mecânico escova-comutador
- Ruído de banda larga de alta frequência, 3-8 kHz
- Nível de unidade completa: 60-68 dBA
- O desgaste das escovas aumenta o ruído ao longo da vida útil
- Arcing gera EMI e chiado audível
Motorredutor DC sem escova
- Comutação eletrônica, sem contato deslizante
- Ruído de engrenagem tonal, 0,5-2 kHz
- Nível de unidade completa: 52-62 dBA
- O perfil de ruído permanece estável durante a vida útil
- Baixo EMI, espectro limpo de alta frequência
Uma consequência prática: mudar para um motor sem escovas sem atualizar uma caixa de engrenagens de dentes retos de baixa qualidade geralmente recupera apenas 5-7 dBA. O emparelhamento do motor sem escova com um estágio planetário de precisão recupera 10-14 dBA. A caixa de câmbio decide quanto da atualização do motor você realmente ouve.
Montagem e ressonância decidem se um motor silencioso permanece silencioso sob carga
Um motor de baixo ruído é tão silencioso quanto a estrutura à qual está aparafusado.
Mesmo um motor sem escova bem comutado produz pequenas oscilações de torque e harmônicos dentadas. Quando um suporte de montagem tem uma frequência natural próxima a esses harmônicos, a estrutura os amplifica em ruído irradiado. Três variáveis de instalação são mais importantes: a rigidez da face de montagem, o alinhamento entre o motor e o eixo acionado e a rigidez do acoplamento. Um suporte de flange rígido com um registro usinado com precisão reduz a transmissão de vibração em 6 a 10 dB em comparação com um suporte de pé compatível sob tensão da correia. O desalinhamento do eixo de 0,1 mm pode aumentar o ruído da malha da engrenagem em 3-5 dB.
Em unidades AGV e logística, o formato integrado ajuda. Um motorredutor sem escovas de 24 V com um estágio planetário em um flange servo-nivelado mantém o caminho de vibração curto e empurra os picos de ressonância para frequências mais altas. Esta configuração é uma escolha comum para acionamentos de movimentação e elevação de AGV porque combina baixo ruído audível com alta margem de sobrecarga, normalmente torque contínuo de 1-3 Nm a entrada de 24 V, e o estágio planetário absorve cargas de impacto em vez de transmiti-las à estrutura.
 Motor de engrenagem sem escova de 24 V para aplicações AGV e automação Este motor compacto de 24 V fornece 25-400 W a 3.000 rpm com torque nominal de 0,08 Nm. Seu design sem escova e estágio planetário reduzem a vibração e o ruído, ideal para acionamentos AGV onde o baixo ruído e a alta margem de sobrecarga são importantes. Ver Produto →
Resultado de campo: um AGV adaptado de um motor escovado de 250 W para um motorredutor planetário sem escova de 48 V mediu 11 dBA menos ruído na posição do operador, de 68 a 57 dBA, sem outras alterações mecânicas.
Redução de ruído medida: como as configurações do inversor se comparam
A menor redução no mundo real vem apenas da troca do motor; o maior vem da atualização conjunta do motor e do estágio de engrenagem.
O gráfico abaixo mostra níveis representativos de pressão sonora ponderados A medidos a 1 m da carcaça do motor, a 3.000 rpm no eixo do motor, sem carga externa. Esses valores representam a dispersão normalmente observada em relatórios de testes de motores; os números finais mudam de 2 a 4 dBA dependendo da montagem e da carga.
| Configuração | Nível Típico | Frequência Dominante | Uso típico |
| Engrenagem de dentes retos CC escovada | 66-70dBA | 3-8kHz broadband | Transportadores de baixo custo |
| Planetário DC escovado gear | 62-66dBA | Banda larga de 2 a 5 kHz | Unidades AGV mais antigas |
| Engrenagem de dentes retos BLDC | 58-62dBA | Tom de 1-3 kHz | Automação orçamentária |
| Planetário helicoidal BLDC | 54-58dBA | Tom de 0,5-1,5 kHz | Linhas de embalagem e classificação |
| Planetário de precisão BLDC | 51-55dBA | Tom de 0,5-1 kHz | AGV, médico, robótica |
Quando o estágio de engrenagem é atualizado junto com o motor, a redução total atinge 12-15 dBA em comparação com o acionamento de engrenagem de dentes retos escovado original. Como cada 10 dBA reduz pela metade o volume percebido, a melhoria é imediatamente audível no chão de fábrica.
Como especificar um motorredutor CC sem escovas de baixo ruído para sua aplicação
Defina um alvo de ruído em dBA em 1 m e, em seguida, trabalhe de trás para frente a partir desse número até o projeto elétrico do motor, tipo de engrenagem e geometria de montagem.
- Fixe a velocidade operacional e o torque, incluindo picos intermitentes. O ruído geralmente é pior nos pontos de ressonância, e não na velocidade máxima.
- Escolha um motor sem escovas com comutação eletrônica compatível. Solicite ao fabricante uma medição de dBA a 1 m no seu ponto de operação, e não apenas sem carga.
- Selecione o nível de engrenagem. Planetário de precisão ou planetário helicoidal é necessário para ruído tonal abaixo de 60 dBA; uma engrenagem reta pode funcionar apenas quando o alvo está acima de 62 dBA.
- Revise o envelope de montagem. Prefira uma montagem frontal flangeada com um registro usinado em vez de um suporte de chapa metálica fina.
- Prototipe e meça na máquina real, porque o quadro sempre adiciona alguns decibéis em comparação com um teste de bancada.
A seleção de tensão interage diretamente com a compatibilidade do controle. Os motoredutores sem escova de baixa tensão de 24 V e 48 V são padrão para AGV e equipamentos móveis, enquanto os motoredutores sem escova de alta tensão de 220-230 V são adequados para máquinas industriais fixas com alimentação direta de barramento CA. Na Zhejiang Saiya Intelligent Manufacturing Co., Ltd., ambas as famílias de tensão são construídas em estruturas compactas com estágios planetários integrados.
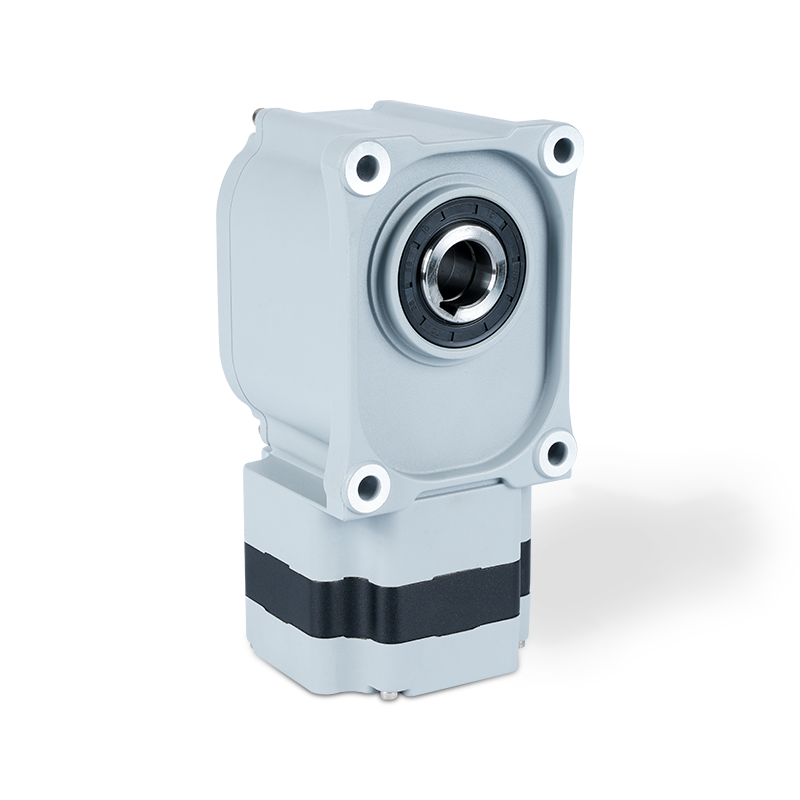 Motor de engrenagem sem escova 220V-230V para máquinas industriais fixas Operando com alimentação CA industrial padrão, este motor oferece 10-400 W a 3.000 rpm com torque de até 1,5 Nm. É adequado para equipamentos fixos que necessitam de controle de movimento confiável e sua estrutura compacta com estágio planetário integrado ajuda a reduzir o ruído audível. Ver Produto →
| Parâmetro | O que perguntar | Por que é importante |
| Tensão nominal | 24 V, 48 V, 100-120 V ou 220-230 V | Define compatibilidade de controle e capacidade de pico de torque |
| Relação de transmissão | 3:1 a 100:1, dependendo da velocidade de saída | Define a velocidade de saída e a inércia refletida no eixo do motor |
| Especificação de ruído | dBA a 1 m, medido no ponto de operação | A única especificação que realmente protege seu alvo |
| Reação | 10 arc-min ou menos para planetário de precisão | Afeta o ruído da engrenagem, o impacto e o erro de posicionamento |
| Tipo de montagem | Flange com registro usinado ou montagem em pé | Determina o comportamento de ressonância e transmissão de vibração |
| Classificação de proteção | IP40 a IP65 conforme necessário | As condições de poeira e lavagem afetam o ruído a longo prazo |
Regra prática: orçamente uma margem de 4-6 dB em seu cálculo de ruído. As tolerâncias de ressonância, carga e instalação sempre adicionam alguns decibéis em comparação com o relatório de teste sem carga do fornecedor.
Perguntas frequentes sobre ruído de motor de engrenagem CC sem escova
As quatro respostas abaixo cobrem as questões que aparecem primeiro em todas as discussões sobre redução de ruído.
Quão mais silencioso é um motorredutor CC sem escovas do que um motor CC com escovas?
Num motoredutor completo com a mesma velocidade e carga, a diferença é tipicamente de 8-12 dBA, concentrada na faixa de 3-8 kHz que os operadores consideram mais incómoda. O valor exato depende do nível de engrenagem e da estrutura de montagem.
A caixa de velocidades ou o motor são a principal fonte de ruído?
Em um motorredutor com escovas, o contato escova-comutador geralmente domina acima de 3 kHz. Em um motoredutor sem escovas, a malha da engrenagem torna-se a fonte principal, normalmente 0,5-2 kHz. Atualizar a caixa de câmbio é, portanto, a única maneira de capturar todos os benefícios de ruído do design sem escovas.
O controlador afeta o nível de ruído?
Sim, significativamente. Um controlador de entrada de comutação trapezoidal produz mais ondulação de torque e ruído tonal mais alto do que um controlador de comutação senoidal ou orientado a campo. A frequência de chaveamento também deve ser compatível com a indutância do motor; um controlador incompatível adiciona ruído na banda de 10-20 kHz.
Posso adaptar um motorredutor CC sem escovas em equipamentos existentes?
Geralmente sim, se a tensão, a interface do controlador, as dimensões do flange e a relação de transmissão corresponderem. A modernização de AGVs e unidades de transportadores é uma prática comum. Como os motores sem escovas são normalmente mais curtos que os motores com escovas equivalentes com o mesmo torque, os conflitos de envelope são raros.
Se uma máquina mede atualmente acima de 65 dBA, comece com a troca do motor sem escova, meça novamente e só então decida se a caixa de câmbio também precisa de uma atualização de precisão. Esse método de duas etapas é o caminho mais rápido para uma decisão defensável.
Produtos relacionados
-
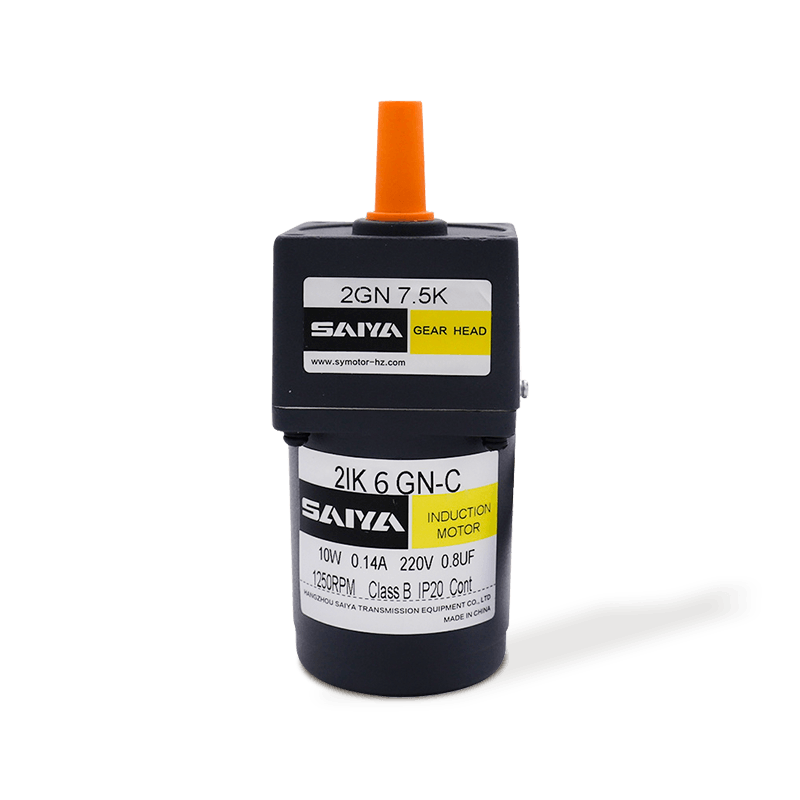
Este motor de engrenagem CA de indução de 6W é um motor pequeno e eficiente, compacto e confiável, adequado para uma ampla gama de aplicações industriais e domésticas. Quadro de motores 60mm x 60mm...
Veja detalhes -
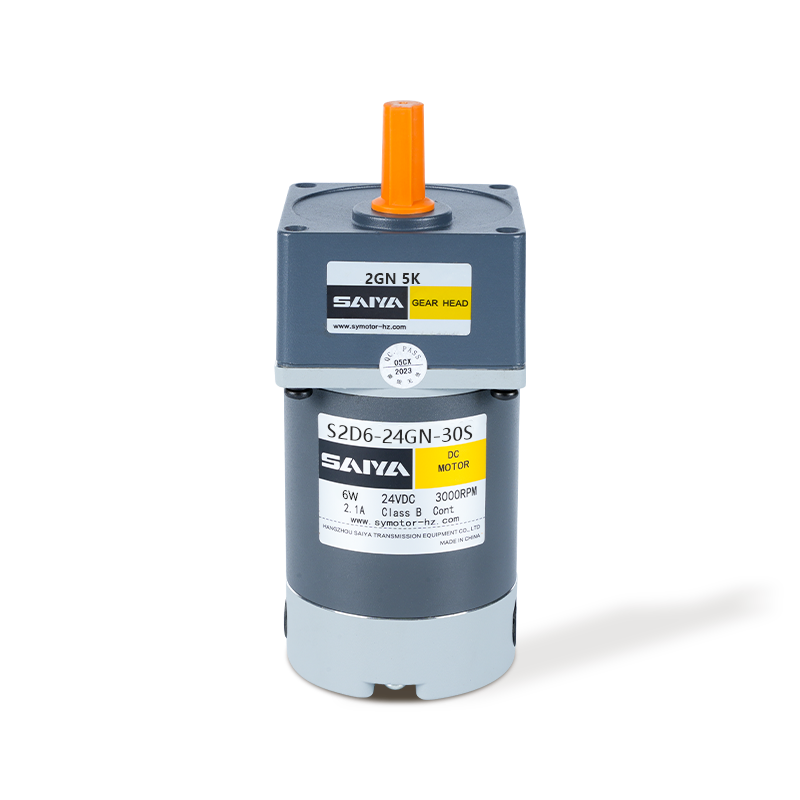
O motor GBARE de 6W Brush DC foi projetado para eficiência e versatilidade, adequadas para várias aplicações. Com um tamanho de quadro compacto de 60 mm x 60 mm, ele se encaixa perfeitamente em esp...
Veja detalhes -
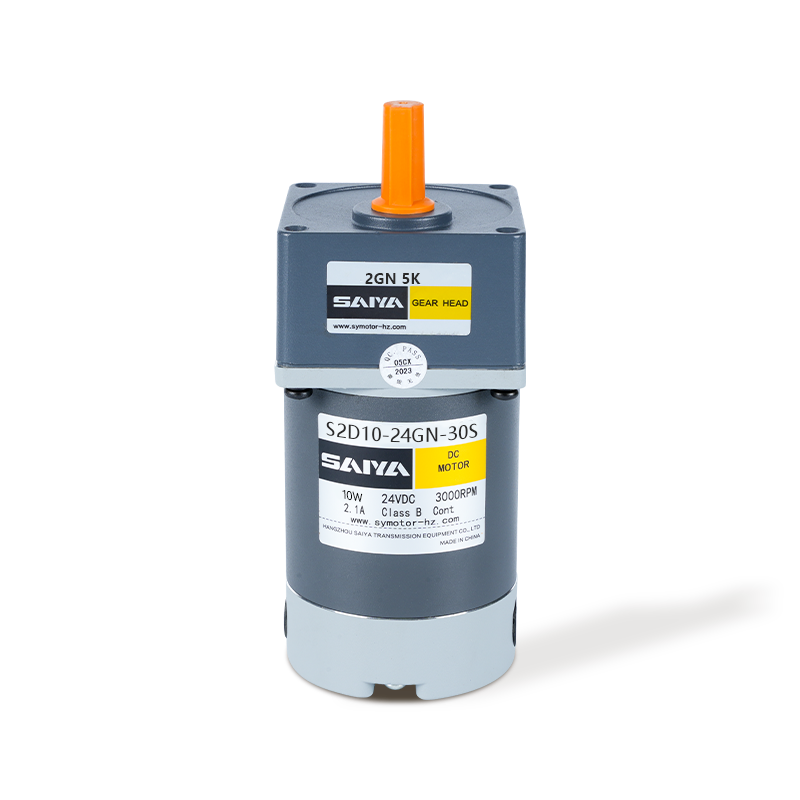
O motor de engrenagem DC de 10W Brush DC oferece alto desempenho e adaptabilidade, para uma variedade de aplicações industriais e hobbyistas. Com um tamanho de quadro de 60 mm x 60 mm, este motor f...
Veja detalhes -
O motor de engrenagem sem escova de 24V é um motor versátil e eficiente, projetado para uma variedade de aplicações. Com dimensões que variam de 60 mm x 60mm a 104 mm x 104 mm, esse motor pode cabe...
Veja detalhes -
O motor de engrenagem planetária escovado de 32 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 32 mm, este mo...
Veja detalhes -
O motor de engrenagem planetária de pincel de 42 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes -
O motor de engrenagem planetária sem escova de 32 mm é uma solução compacta e de alto desempenho, ideal para aplicações que requerem eficiência e confiabilidade. Operando com uma tensão nominal de ...
Veja detalhes -
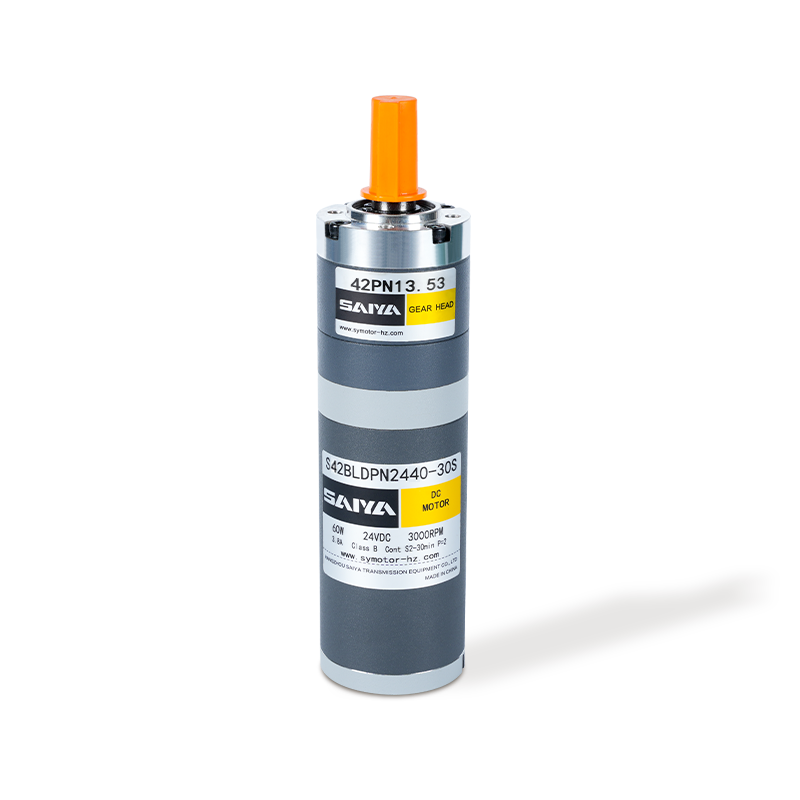
O motor planetário sem escova de 42 mm é um produto motor de alta eficiência que é amplamente utilizado em vários cenários que requerem transmissão de precisão. A corrente nominal deste motor é de ...
Veja detalhes -
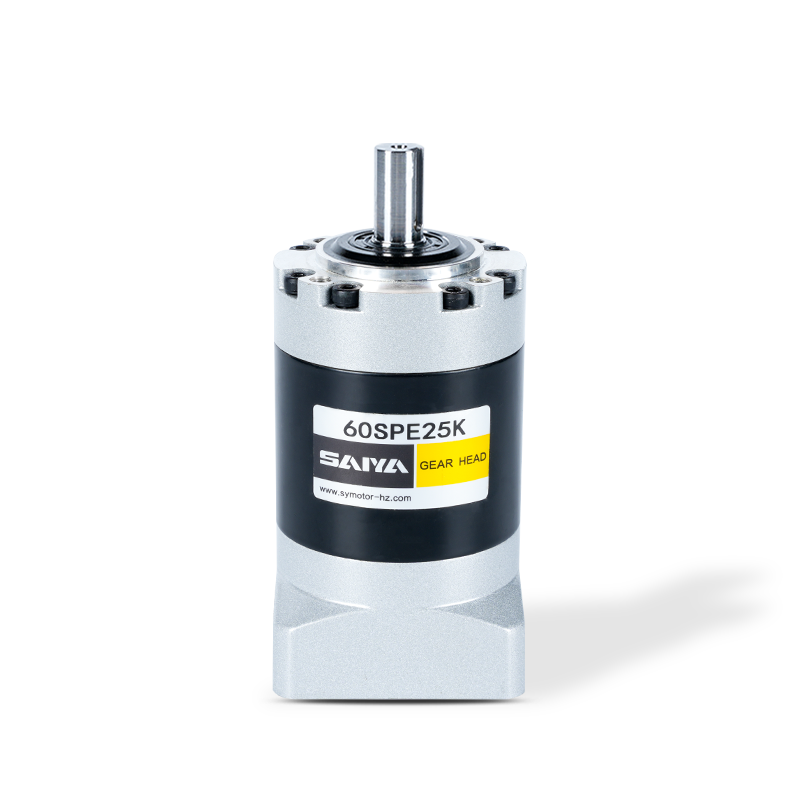
As caixas de câmbio da série SPE, a faixa de tamanho do flange com modelos 40, 60, 80, 120 e 160, são projetados para fornecer soluções de transmissão de energia eficientes e robustas. Essas caixas...
Veja detalhes -
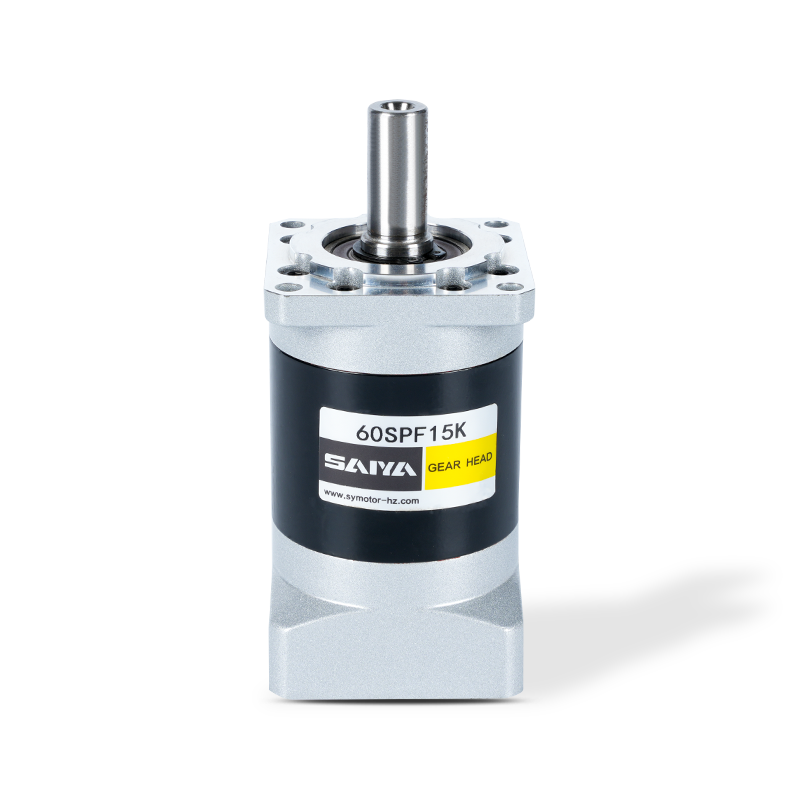
A série SPF é com flanges de saída quadrada, acomodando dimensões de 40 mm a 160 mm. Esses flanges são projetados para se destacar em várias aplicações industriais, oferecendo desempenho confiável ...
Veja detalhes -
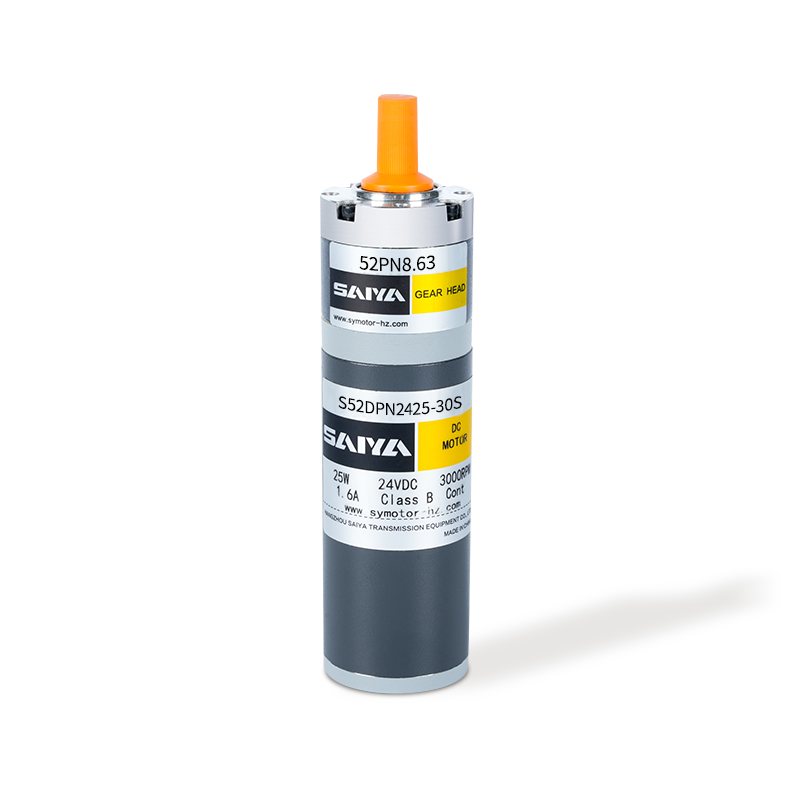
O motor de engrenagem planetária escovado de 52 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 52 mm, este mo...
Veja detalhes -
O motor de engrenagem planetária de escova de 62 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes
Detalhes de contato
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Escritório: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Sala 2201, edifício Wanyin, cidade de Hangzhou, província de Zhejiang
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Edifício No.35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, cidade de Xinan, Condado de Deqing, Huzhou City, Zhejiang, China
Link rápido
PRODUTO
Se você estiver interessado
Em nossos produtos,
Por favor, consulte -nos
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Fornecedores de motores de redução de engrenagem personalizados
