
Lar / Notícias / Como escolher o motorredutor CA certo para suas necessidades de equipamentos industriais


 linguagem
Indústria de aplicativos
AGV
Robôs automatizados
corte a laser
Classificação de logística
Estação de potência fotovoltaica
Dispositivos médicos
Como escolher o motorredutor CA certo para suas necessidades de equipamentos industriais
Uma fábrica de máquinas de embalagem em Foshan substituiu o mesmo motorredutor CA de 90 W três vezes em 18 meses em uma montadora de papelão. A primeira unidade travou sob uma peça bruta emperrada porque o torque de partida era muito baixo. O segundo carregava uma relação de transmissão de 3:1 que fazia com que as correias dobráveis funcionassem muito acima da velocidade nominal da linha. O terceiro usou um capacitor de operação classificado para 220 V em uma linha de alimentação que oscilava acima de 235 V. Todas as três falhas foram erros de seleção, não defeitos de componentes. Escolhendo o motorredutor CA direito para equipamento industrial se resume a cinco decisões verificáveis: torque de saída, relação de transmissão, tipo de motor, compatibilidade de entrada elétrica e montagem mecânica. Zhejiang Saiya Intelligent Manufacturing Co., Ltd., fabricante por trás da marca SY Motor, vê o mesmo padrão a cada trimestre; este guia transforma esses padrões em uma lista de verificação de seleção repetível.
Comece com o torque de saída necessário, não com a potência do motor
O torque de saída necessário é a primeira especificação a ser bloqueada porque o torque é o que move fisicamente a carga. A potência do motor em watts só se torna significativa depois que o torque e a velocidade são definidos. O torque de saída é igual ao torque do motor multiplicado pela relação de transmissão e eficiência da caixa de engrenagens, portanto, um motor de 25 W com redução de 50:1 pode fornecer mais torque do que um motor de 90 W com unidade de 10:1. A capacidade estática existe, mas a margem térmica, a eficiência e a vida mecânica da unidade menor são muito menores.
Calcule a demanda do elemento acionado: para um transportador, a tração da correia multiplicada pelo raio da roda dentada; para uma mesa rotativa, a inércia da carga vezes a aceleração angular mais o torque de atrito. Aplique um fator de serviço de 1,5 para cargas de choque leves e 2,0 para travamentos, alta inércia ou reversões frequentes. Trate a classificação de torque do catálogo como um teto e não como uma meta operacional.
| Exemplo de aplicação | Característica de carga | Classe de potência sugerida |
| Transportador de correia pequeno, correia de 300 mm | Carga contínua e uniforme | 40 a 90W |
| Mesa de índice rotativa leve | Intermitente, posicionamento | 90 a 120W |
| Montadora de papelão, máquina de embalagem | Choque em cada ciclo | 120 a 200W |
| Misturador de baixa viscosidade | Carga contínua e uniforme | 90 a 200W |
| Elevador vertical pequeno, reverso | Frenagem, marcha à ré | 200W ou maior |
1350 rpm Velocidade do motor de 4 pólos a 50 Hz
1,5x fator de serviço para choque leve
2,0x fator de serviço para choque pesado
500:1 proporção padrão máxima no catálogo
Torque de saída típico em Nm a 90 rpm, motorredutor CA de 4 pólos
6W 0.4
15W 1.0
25W 1.6
40W 2.8
60W 4.2
90W 6.5
120W 8.5
200W 14
Uma caixa de engrenagens em ângulo reto ou cicloidal altera novamente o valor do torque final, portanto, verifique a relação e a eficiência do estágio de engrenagem específico antes de confirmar a potência do motor.
Combine a relação de engrenagem com a velocidade do processo e, em seguida, verifique a saída real
A velocidade de saída no eixo acionado determina a relação de transmissão. Um motor de indução CA padrão de 4 pólos a 50 Hz tem uma velocidade nominal de cerca de 1350 rpm. Divida 1350 pela velocidade de saída necessária e selecione a relação padrão mais próxima e, em seguida, substitua a relação real de volta para confirmar a velocidade de saída real.
A linha do catálogo SY Motor cobre relações padrão de 3:1 a 500:1. Uma relação que esteja entre os valores padrão não requer automaticamente uma caixa de velocidades personalizada. Se a velocidade padrão mais próxima estiver dentro de 5% da meta do processo, a maioria dos transportadores e alimentadores a aceitará. Caso contrário, um motor de controle de velocidade com relação padrão é geralmente mais rápido e mais barato do que um conjunto de engrenagens personalizado.
| Velocidade de saída necessária | Proporção padrão | Velocidade de saída real |
| 270rpm | 5:1 | 270rpm |
| 135 rpm | 10:1 | 135 rpm |
| 68 rpm | 20:1 | 67,5 rpm |
| 45 rpm | 30:1 | 45 rpm |
| 27 rpm | 50:1 | 27 rpm |
| 13,5rpm | 100:1 | 13,5rpm |
Potência do motor fixa, relação alterada: um motorredutor de 90 W a 10:1 fornece cerca de um terço do torque do mesmo motor a 30:1. Confirme o torque no eixo de saída após a seleção da relação, não antes.
Motorredutor CA de indução, reversível ou controlado por velocidade: combine o tipo com o ciclo de trabalho
O ciclo de trabalho é o fator decisivo. A operação unidirecional contínua seleciona um motoredutor CA de indução. Mudanças freqüentes de direção requerem um motoredutor CA reversível. A velocidade de processo ajustável precisa de um motoredutor CA com controle de velocidade. Esta é a terceira decisão da sequência.
Um motorredutor CA de indução é o padrão para transportadores, bombas, ventiladores e rolos de alimentação que funcionam em uma direção. Possui a maior eficiência dos três tipos, não possui freio embutido e não foi projetado para reversão rápida.
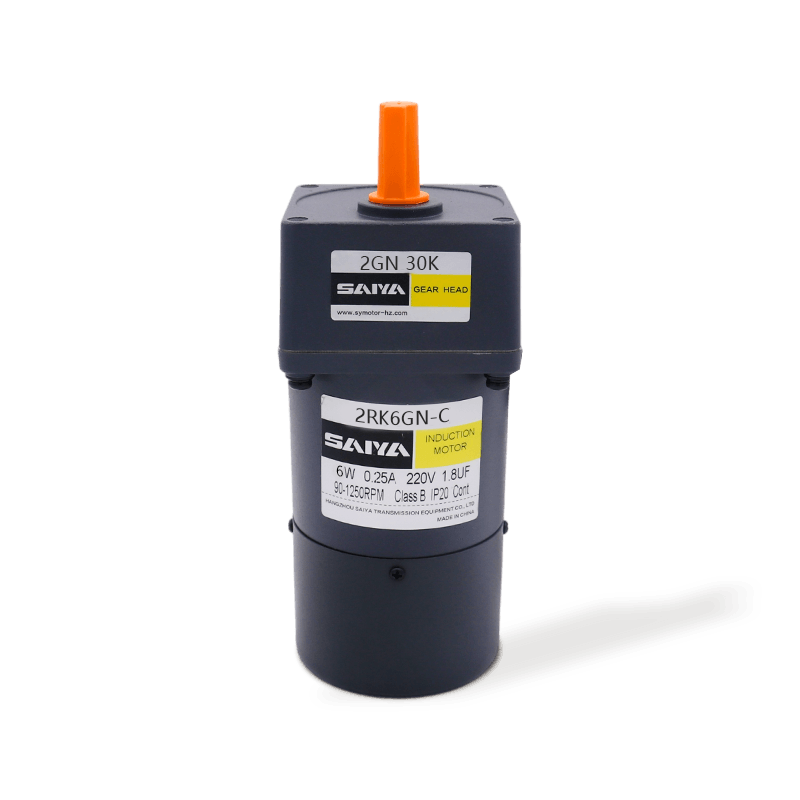 Motorredutores CA de indução com caixa de engrenagens para serviço unidirecional contínuo Esta linha de produtos abrange motoredutores CA de indução de 6W a 250W, projetados para operação contínua em sentido único com alta eficiência e sem freio embutido. Ideal para transportadores, bombas, ventiladores e rolos de alimentação. Ver Produto →
Um motoredutor CA reversível é enrolado e freado para serviço de avanço e ré. Ele gera maior torque de partida e inclui um freio de fricção para parar o eixo rapidamente. Use-o para posicionar mesas, portões, pequenos elevadores e unidades de scanner. A frequência de reversão é um limite classificado em catálogo, normalmente de 10 a 20 partidas por minuto; excedê-lo superaquece a bobina do freio.
Motorredutores CA reversíveis com freio de fricção integrado Esses motoredutores CA reversíveis incluem um freio enrolado para paradas rápidas e mudanças de direção, oferecendo maior torque de partida para mesas de posicionamento, portões, pequenos elevadores e acionamentos de scanner. Ver Produto → Um motorredutor CA com controle de velocidade opera com um controlador de velocidade externo que reduz a tensão abaixo da nominal, fornecendo aproximadamente 90 a 1350 rpm em uma unidade de 4 pólos. Use-o para alimentação, medição e ajuste de velocidade da linha onde o torque da carga permanece razoavelmente constante. Em velocidades muito baixas, a ventoinha de resfriamento fornece menos fluxo de ar, portanto o limite de torque deve ser reduzido.
Motorredutores CA de controle de velocidade com controlador externo Esses motoredutores CA funcionam com um controlador externo para ajustar a velocidade de aproximadamente 90 a 1350 rpm, adequado para alimentação, medição e ajuste de velocidade de linha onde o torque permanece razoavelmente constante. Ver Produto → | Fator de seleção | Indução | Reversível | Controle de velocidade |
| Rotação | Direção única | Reversível | Simples ou reversível |
| Torque inicial | 1,5 a 2 vezes avaliado | Mais alto, mais freio | Depende do controlador |
| Frequência de reversão | Não pretendido | Classificação de catálogo, 10 a 20 partidas por minuto | Não pretendido |
| Ajuste de velocidade | Não é possível | Não é possível | Variável abaixo da velocidade nominal |
| Aplicação típica | Transportadores, bombas, ventiladores | Posicionamento de mesas, elevadores, portões | Alimentadores, medição, ajuste |
Não use uma estrutura de indução para operação reversa. A troca de dois fios de alimentação inverte um motor trifásico, mas o rotor sem freio irá parar na posição indexada. Selecione o quadro reversível.
Verifique a tensão, a fase, a frequência e a classificação do capacitor em seu motoredutor CA antes de fazer o pedido
Um motorredutor CA é enrolado para uma tensão e frequência específicas. Operá-lo com uma fonte diferente altera a velocidade, o torque e a temperatura do enrolamento. Confirme a tensão da linha no local do equipamento em vez da tensão nominal do edifício e verifique se a alimentação é monofásica ou trifásica.
- Fontes monofásicas de 100 a 120 V e 220 a 240 V cobrem a maioria das pequenas instalações de motorredutores CA.
- Fontes trifásicas de 200 a 230 V e 380 a 415 V são adequadas para motores maiores e inversores de maior eficiência.
- O valor do capacitor de funcionamento em microfarads, impresso na placa de identificação, deve corresponder ao enrolamento do motor; um capacitor do mesmo tamanho com um valor diferente altera o torque e o consumo de corrente.
- A frequência da placa de identificação é tão importante quanto a tensão; a 60 Hz, o mesmo motor funciona cerca de 20% mais rápido do que a 50 Hz.
Se um transportador que anteriormente funcionava a 135 rpm agora funciona a 162 rpm, verifique primeiro a frequência de alimentação. Operar um motor de 50 Hz em uma linha de 60 Hz aumenta a velocidade em cerca de 20% e reduz o torque disponível na carga; o motor também pode superaquecer em regime contínuo.
Confirme a face de montagem, o eixo de saída e as classificações de carga radial
A interface mecânica entre o motorredutor e a carcaça do equipamento é onde ocorrem os erros de retrofit. Escolha entre montagem com pés, montagem em flange ou uma combinação com base no padrão de perfuração existente e verifique o diâmetro piloto do flange em relação ao alinhamento do eixo acionado antes de fazer o pedido.
- As unidades montadas nos pés são as mais fáceis de alinhar e substituir no campo.
- As unidades montadas em flange localizam o eixo de saída precisamente na linha central acionada e são adequadas para instalações verticais ou com espaço limitado.
- O diâmetro do eixo de saída, a dimensão da chaveta e o comprimento do eixo devem corresponder ao acoplamento, à roda dentada ou ao furo da polia.
- A carga radial é a falha oculta mais comum. Quando uma roda dentada ou polia é montada diretamente no eixo do motor, a força radial deve permanecer abaixo da classificação de carga radial do fabricante; se exceder esse valor, use um eixo de macaco ou um motor com rolamento de saída mais forte.
Carga radial, ou OHL, é a força radial aplicada ao eixo de saída a uma distância determinada da face do rolamento, avaliada em newtons. Exceder o OHL nominal em 25% pode reduzir a vida útil do rolamento em mais da metade.
Perguntas frequentes sobre seleção de motoredutor CA
Se você abandonar algum hábito deste guia, registre os dados da placa de identificação e a tensão da linha medida antes de cada substituição. Ele transforma a próxima seleção de motorredutor CA de um jogo de adivinhação em uma pesquisa de cinco minutos.
Qual é a diferença entre motores de indução e motores de engrenagem CA reversíveis?
Os motoredutores CA de indução funcionam em uma direção e não possuem mecanismo de frenagem. Os motoredutores CA reversíveis são projetados para mudanças frequentes de direção, produzem torque de partida mais alto e incluem um freio para parar o eixo de saída rapidamente.
Como calculo a relação de transmissão do meu transportador?
Divida a velocidade nominal do motor pela velocidade de saída necessária. Para um motor de 4 pólos a 50 Hz, isso equivale a cerca de 1350 rpm; a 60 Hz, cerca de 1620 rpm. Selecione a proporção padrão mais próxima e verifique a velocidade de saída real com essa proporção.
Posso variar a velocidade de um motoredutor CA de indução?
Sim, mas apenas abaixo da velocidade nominal e apenas com controlador de velocidade externo; essa combinação é o que define um motoredutor CA com controle de velocidade. Quando a tensão é reduzida, a ventoinha de resfriamento também desacelera, portanto o torque de carga deve ser reduzido em baixas velocidades.
Por que meu motoredutor CA superaqueceu depois que substituí o mesmo modelo de potência?
As causas mais frequentes são um valor incorreto do capacitor em funcionamento, uma relação de transmissão que carrega o motor acima do torque nominal, uma tensão de alimentação acima da faixa indicada na placa de identificação ou fluxo de ar restrito ao redor do corpo do motor. Verifique estes quatro antes de presumir que a nova unidade está com defeito. Se a placa de identificação estiver ilegível, entre em contato conosco com as dimensões da unidade antiga e medidas de montagem.
Produtos relacionados
-

Este motor de engrenagem CA de indução de 6W é um motor pequeno e eficiente, compacto e confiável, adequado para uma ampla gama de aplicações industriais e domésticas. Quadro de motores 60mm x 60mm...
Veja detalhes -

O motor GBARE de 6W Brush DC foi projetado para eficiência e versatilidade, adequadas para várias aplicações. Com um tamanho de quadro compacto de 60 mm x 60 mm, ele se encaixa perfeitamente em esp...
Veja detalhes -

O motor de engrenagem DC de 10W Brush DC oferece alto desempenho e adaptabilidade, para uma variedade de aplicações industriais e hobbyistas. Com um tamanho de quadro de 60 mm x 60 mm, este motor f...
Veja detalhes -

O motor de engrenagem sem escova de 24V é um motor versátil e eficiente, projetado para uma variedade de aplicações. Com dimensões que variam de 60 mm x 60mm a 104 mm x 104 mm, esse motor pode cabe...
Veja detalhes -

O motor de engrenagem planetária escovado de 32 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 32 mm, este mo...
Veja detalhes -

O motor de engrenagem planetária de pincel de 42 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes -

O motor de engrenagem planetária sem escova de 32 mm é uma solução compacta e de alto desempenho, ideal para aplicações que requerem eficiência e confiabilidade. Operando com uma tensão nominal de ...
Veja detalhes -

O motor planetário sem escova de 42 mm é um produto motor de alta eficiência que é amplamente utilizado em vários cenários que requerem transmissão de precisão. A corrente nominal deste motor é de ...
Veja detalhes -

As caixas de câmbio da série SPE, a faixa de tamanho do flange com modelos 40, 60, 80, 120 e 160, são projetados para fornecer soluções de transmissão de energia eficientes e robustas. Essas caixas...
Veja detalhes -

A série SPF é com flanges de saída quadrada, acomodando dimensões de 40 mm a 160 mm. Esses flanges são projetados para se destacar em várias aplicações industriais, oferecendo desempenho confiável ...
Veja detalhes -

O motor de engrenagem planetária escovado de 52 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 52 mm, este mo...
Veja detalhes -

O motor de engrenagem planetária de escova de 62 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes
Detalhes de contato
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Escritório: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Sala 2201, edifício Wanyin, cidade de Hangzhou, província de Zhejiang
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Edifício No.35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, cidade de Xinan, Condado de Deqing, Huzhou City, Zhejiang, China
Link rápido
PRODUTO
Se você estiver interessado
Em nossos produtos,
Por favor, consulte -nos
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Fornecedores de motores de redução de engrenagem personalizados
