
Lar / Notícias / Notícias da indústria / Como escolher o motorredutor CC correto para aplicações alimentadas por bateria

 linguagem
Indústria de aplicativos
AGV
Robôs automatizados
corte a laser
Classificação de logística
Estação de potência fotovoltaica
Dispositivos médicos
Como escolher o motorredutor CC correto para aplicações alimentadas por bateria
Um veículo guiado automaticamente que precisa terminar um turno de oito horas com uma bateria de 48 V é um problema de engenharia diferente de uma bomba médica portátil que funciona durante alguns minutos por dia. A escolha do motorredutor CC correto para aplicações alimentadas por bateria decide o tempo de execução, a margem de parada e a vida útil antes que qualquer ajuste de software possa ajudar. Um motorredutor CC combina um motor CC de ímã permanente com uma caixa de redução integral que aumenta o torque de saída e reduz a velocidade de saída em uma relação fixa; em equipamentos de bateria, o mesmo design está disponível nas versões com e sem escova nos enrolamentos de 12V, 24 V e 48 V.
Como escolher primeiro o torque e a velocidade corretos do motor de engrenagem CC
O torque e a velocidade de saída definem o motor, não a potência do catálogo. Meça a carga que o atuador realmente move: torque de operação na roda ou fuso, torque de ruptura na partida e a velocidade máxima necessária para a máquina. A relação da caixa de engrenagens relaciona então esses valores ao eixo do motor. Quando a carga exige 12 Nm a 200 rpm e o estágio de redução é 10:1, o motor deve suportar 1,2 Nm a 2.000 rpm, o que representa aproximadamente 250 W de saída mecânica antes das perdas do controlador.
Adicione 15-20 por cento de espaço livre a essa primeira estimativa para resistência do enrolamento, queda da bateria e atrito da caixa de câmbio. A regra prática é P = T x n / 9,55, onde P é a produção mecânica em watts, T é o torque em Nm e n é a velocidade em rpm. Para um exemplo prático com diferentes casos de carga, consulte nosso guia passo a passo para cálculo de torque para motoredutores.
Combine o enrolamento do motor de engrenagem CC com a tensão da bateria
A tensão da bateria decide quais famílias de motores são elegíveis antes de iniciar qualquer comparação de desempenho. Um motor enrolado para 48 V funcionando em um pacote de 24 V fornece aproximadamente um quarto da potência nominal porque a potência é dimensionada com o quadrado da relação de tensão. Corrija primeiro a tensão do pacote: 12 V para ferramentas portáteis leves, 24 V para acionamentos AGV compactos e colunas de elevação, 48 V para plataformas logísticas de maior potência onde a economia de corrente é mais importante.
| Arquitetura | Corrente a 250 W | Famílias motorizadas | Impacto da fiação |
| 12 V | 20,8 A | Escovado 90-120 W | Condutores pesados, fusão de 30 A |
| 24 V | 10,4A | Escovado 90-250 W, BLDC | Cabo padrão, 20-50 A BMS |
| 48 V | 5.2A | BLDC 120 W e superior | Condutores finos, carregamento rápido |
Cada 250 W de carga contínua custa cerca de 5,2 A em um barramento de 48 V, 10,4 A em um barramento de 24 V e 20,8 A em um barramento de 12 V. A fiação de baixa tensão fica cara rapidamente.
Depois que a tensão do pacote for fixada, verifique o enrolamento em relação à curva de descarga total. Um pacote de lítio de 24 V pode ficar abaixo de 21 V com 20% de carga sob carga, e o enrolamento ainda deve produzir torque útil nessa tensão. Nossa família de motoredutores sem escovas de baixa tensão é projetada exatamente para esse envelope operacional.
 Motor de engrenagem DC sem escova de 24 V para aplicações de bateria de baixa tensão Este motor de engrenagem sem escova de 24 V é enrolado para manter o torque ao longo da curva de descarga total de um pacote de lítio, adequando-se a sistemas movidos a bateria. Com potência nominal de 25-400 W a 3.000 RPM e torque de 0,08 N·m, ele oferece eficiência de 85-92%, prolongando o tempo de operação em comparação com alternativas com escovas. Ver Produto →
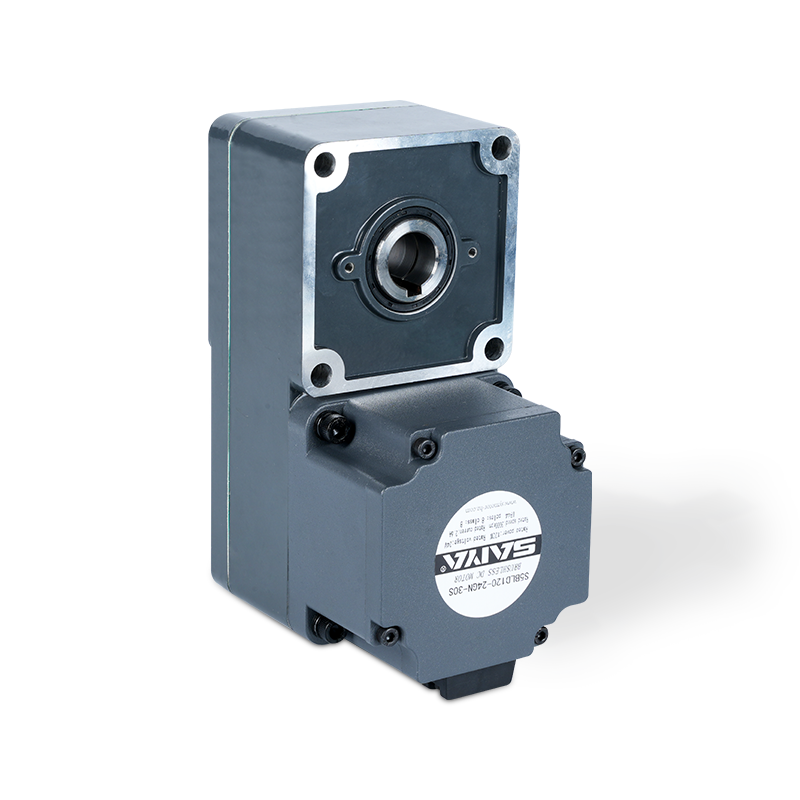 Motor de engrenagem sem escova de 48V com maior faixa de torque Para baterias de tensão mais alta, este motorredutor sem escovas de 48V oferece torque de 0,2-1,27 N·m em 25-400W, mantendo a eficiência em toda a faixa operacional. Seu design sem escova reduz a manutenção e o ruído, ideal para automação e sistemas de transmissão de veículos elétricos. Ver Produto →
Motoredutores CC com escovas e sem escovas: onde o tempo de funcionamento da bateria é decidido
Os motoredutores CC sem escovas retornam mais energia da mesma bateria porque sua eficiência se mantém em toda a faixa de operação. Um motorredutor CC escovado normalmente atinge picos entre 70% e 80%, enquanto um design sem escova atinge 85-92% no mesmo tamanho de estrutura. Em um pacote de 100 Wh, um motor com 90% de eficiência fornece cerca de 90 Wh à carga; um motor escovado com 72% de eficiência fornece 72 Wh, um intervalo de tempo de operação de 18 a 20% antes que as perdas nas engrenagens sejam incluídas.
Motorredutor DC escovado
O menor custo do controlador e a reversão simples tornam as unidades escovadas atraentes para ferramentas com bateria de ciclo curto. As escovas se desgastam, geram poeira e a eficiência cai fortemente com carga parcial.
Motorredutor DC sem escova
Maior eficiência, maior vida útil, menor EMI e operação silenciosa sem sensor adaptam-se ao movimento contínuo alimentado por bateria. O custo inicial é mais alto e um controlador é obrigatório.
Tendências típicas de eficiência para motoredutores de 40-120 W DC na faixa de 24-48 V.
No movimento alimentado por bateria, a eficiência não é uma recompensa da folha de dados. Uma lacuna de eficiência de 15 pontos resulta em aproximadamente 30% mais calor dentro do gabinete e 15-20% menos tempo de operação com a mesma carga.
Escolha a caixa de câmbio por tipo de carga e condições de choque
O estágio de redução converte um motor rápido e de baixo torque no torque que a aplicação necessita, mas o tipo de caixa de engrenagens decide quanto desse torque sobrevive e quanto tempo dura o estágio. As caixas de engrenagens planetárias distribuem a carga por várias engrenagens planetárias, o que aumenta a densidade de torque, reduz a folga e melhora a capacidade de carga radial em comparação com um estágio de dentes retos paralelos do mesmo diâmetro. Unidades planetárias de ângulo reto economizam espaço em conjuntos de direção e elevação, mas adicionam um estágio chanfrado ou sem-fim com seu próprio custo de eficiência.
| Tipo de caixa de velocidades | Reação | Carga radial | Eficiência por estágio | Melhor uso da bateria |
| Esporão, paralelo | 0,5-1,0 graus | Inferior | 97-98% | Atuadores leves, baixo choque |
| Planetário | 0,3-0,8 graus | Superior | 95-97% | Acionamento AGV, elevação, choque |
| Ângulo reto | 0,5-1,5 graus | Médio | 90-95% | Direção compacta, elevadores |
Robôs alimentados por bateria e AGVs acumulam milhares de ciclos de partida-parada e reversão por turno, portanto, a capacidade de choque é mais importante do que o pico de torque da folha de dados. Uma caixa de engrenagens planetárias com folga inferior a 0,8 graus também mantém o posicionamento repetível quando o motor funciona em controle de velocidade ou posição. Um motorredutor planetário compacto sem escovas de 42 mm é um ponto de partida prático para robôs com bateria de serviço médio.
Na robótica de bateria, a taxa de choque da caixa de engrenagens determina mais a vida útil do que o número de pico de torque do motor. Um estágio planetário com folga abaixo de 0,8 grau preserva a repetibilidade do posicionamento ao longo de milhares de ciclos.
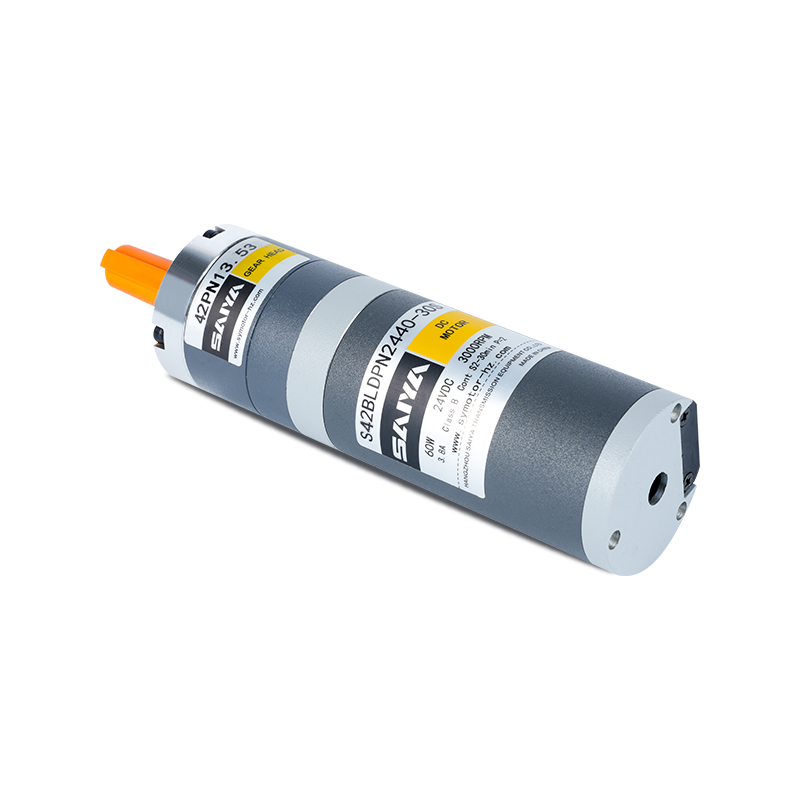 Motor de engrenagem planetária sem escova de 42 mm com amplas taxas de redução Este motor planetário compacto sem escovas de 42 mm oferece taxas de redução de 3,7 a 307,54, permitindo controle preciso de velocidade e torque para robôs e AGVs. Com torque nominal de 0,048 N·m e baixa folga, ele é adequado para ciclos start-stop e movimento controlado por posição. Ver Produto →
Verifique o ciclo de trabalho, o aumento da temperatura e o ambiente real
Um motor classificado para serviço contínuo S1 a uma temperatura ambiente de 40°C sofrerá redução de capacidade dentro de um invólucro de bateria selado que atinge 55°C. A maioria dos atuadores acionados por bateria funciona em serviço S2 de curta duração ou S3 intermitente, e a classificação define por quanto tempo o torque total pode ser mantido antes que o enrolamento exceda o limite da classe de isolamento. Confirme a classe de isolamento, normalmente Classe F a 155°C, e o aumento de temperatura permitido na folha de dados.
Um motor CC de ímã permanente funciona a uma velocidade sem carga proporcional à tensão e desenvolve torque de parada proporcional à corrente. A queda da bateria reescreve ambos os valores em tempo real.
Quando um pacote de 24 V cai para 21 V com 20% de carga, a velocidade e o torque disponível caem aproximadamente 12%. Especifique o motor para a extremidade inferior da curva de descarga, em vez da tensão de repouso, e registre a corrente do rotor travado, bem como a corrente nominal, devido ao dimensionamento do conector do inversor e do fusível.
85-92% Eficiência de pico sem escova típica
20,8 a 5,2 A Corrente para 250 W de 12 V a 48 V
10.000-20.000 horas Sem escova service life in continuous duty
10:1 Exemplo de relação de transmissão, saída de 0,3 a 3,0 Nm
Uma lista de verificação de seleção alimentada por bateria para motores de engrenagem CC
Use esta sequência ao comparar cotações ou revisar uma proposta de fornecedor. Ele detecta a maioria dos erros de dimensionamento e compatibilidade antes da prototipagem.
- Converta o torque da carga operacional e a velocidade máxima nos valores do eixo do motor usando a relação da caixa de engrenagens e, em seguida, adicione 15-20% de altura livre.
- Bloqueie a arquitetura da bateria e confirme se o enrolamento do motor corresponde à extremidade inferior da curva de descarga.
- Escolha sem escova quando o tempo de execução, o ruído ou a vida útil determinam as especificações; escolha escovado quando o primeiro custo e um controlador simples são mais importantes.
- Selecione uma caixa de engrenagens que suporte cargas radiais e de choque sem forçar um motor maior.
- Verifique o ciclo de trabalho em relação à classe térmica do motor no ambiente real do gabinete.
Se um requisito ainda não estiver claro após essas verificações, compartilhe o perfil de carga e a especificação da bateria com nossa equipe de engenharia para uma revisão das especificações do motor antes da ferramenta ou amostragem.
Perguntas frequentes sobre motores de engrenagem CC alimentados por bateria
Qual é o erro mais comum na seleção de motorredutores CC para equipamentos com bateria?
Dimensionamento por pico de torque em vez de carga contínua. Um breve pico de inicialização pode ser controlado pela massa térmica e uma caixa de câmbio um pouco maior, mas a operação contínua perto do torque de parada desarmará os limites térmicos, reduzirá a vida útil da escova e descarregará a bateria mais rapidamente do que a estimativa de tempo de execução sugere.
Por quanto tempo mais um motorredutor CC sem escovas funcionará com a mesma bateria?
O tempo de execução aumenta quase diretamente com eficiência média. Com 85-92% sem escova versus 70-80% com escova, espere 12-20% mais tempo de operação do mesmo pacote, além de menos calor residual dentro do gabinete selado da bateria.
Devo escolher um motor de 24 V ou 48 V para um acionamento AGV?
Use 24 V para AGVs compactos de até cerca de 250 W onde o BMS e o cabeamento permanecem pequenos. Mude para 48 V acima de aproximadamente 250 W para reduzir a corrente pela metade, diminuir o tamanho do condutor e simplificar o gerenciamento de baterias de maior potência.
Preciso de uma caixa de engrenagens planetárias para uma aplicação alimentada por bateria?
Os estágios planetários são o padrão mais seguro para aplicações de partida-parada, reversão e bateria com carga de choque porque distribuem a carga entre várias marchas. Se o serviço for suave e contínuo, um motorredutor de eixo paralelo com uma relação mais baixa pode ser mais econômico.
Produtos relacionados
-
Este motor de engrenagem CA de indução de 6W é um motor pequeno e eficiente, compacto e confiável, adequado para uma ampla gama de aplicações industriais e domésticas. Quadro de motores 60mm x 60mm...
Veja detalhes -
O motor GBARE de 6W Brush DC foi projetado para eficiência e versatilidade, adequadas para várias aplicações. Com um tamanho de quadro compacto de 60 mm x 60 mm, ele se encaixa perfeitamente em esp...
Veja detalhes -
O motor de engrenagem DC de 10W Brush DC oferece alto desempenho e adaptabilidade, para uma variedade de aplicações industriais e hobbyistas. Com um tamanho de quadro de 60 mm x 60 mm, este motor f...
Veja detalhes -
O motor de engrenagem sem escova de 24V é um motor versátil e eficiente, projetado para uma variedade de aplicações. Com dimensões que variam de 60 mm x 60mm a 104 mm x 104 mm, esse motor pode cabe...
Veja detalhes -
O motor de engrenagem planetária escovado de 32 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 32 mm, este mo...
Veja detalhes -
O motor de engrenagem planetária de pincel de 42 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes -
O motor de engrenagem planetária sem escova de 32 mm é uma solução compacta e de alto desempenho, ideal para aplicações que requerem eficiência e confiabilidade. Operando com uma tensão nominal de ...
Veja detalhes -
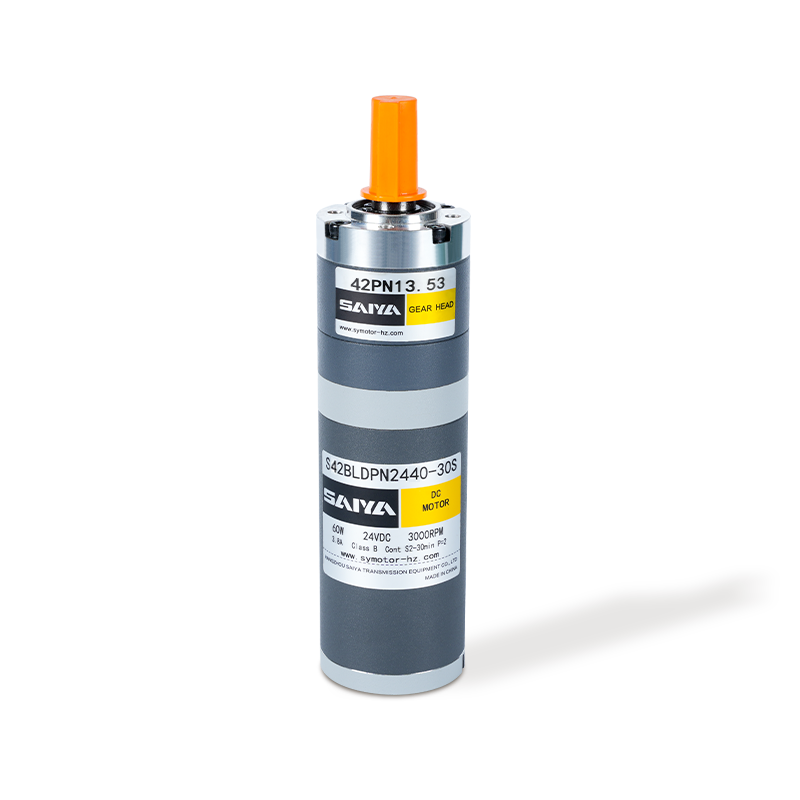
O motor planetário sem escova de 42 mm é um produto motor de alta eficiência que é amplamente utilizado em vários cenários que requerem transmissão de precisão. A corrente nominal deste motor é de ...
Veja detalhes -
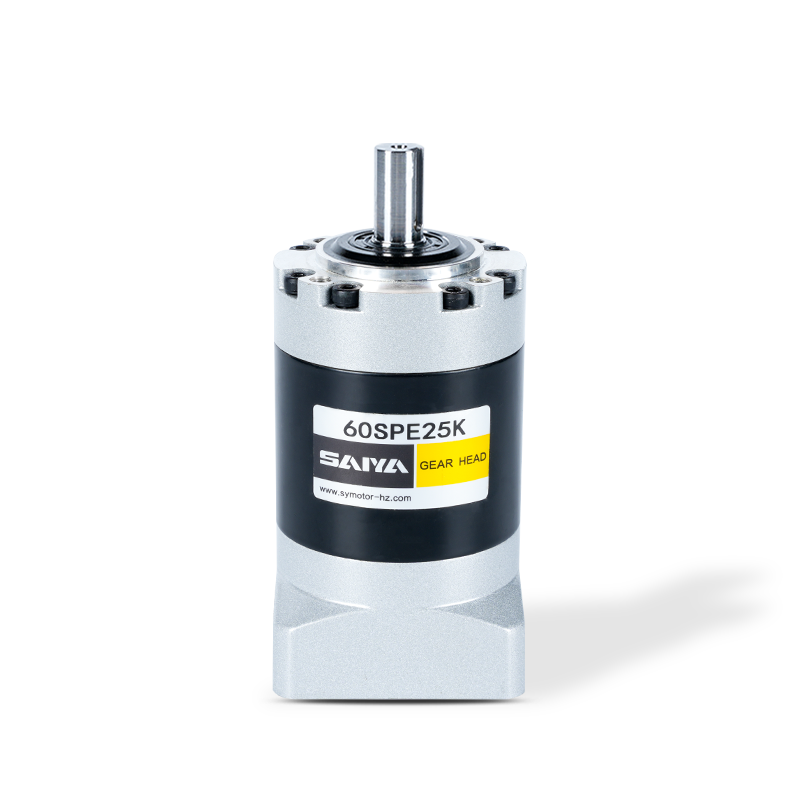
As caixas de câmbio da série SPE, a faixa de tamanho do flange com modelos 40, 60, 80, 120 e 160, são projetados para fornecer soluções de transmissão de energia eficientes e robustas. Essas caixas...
Veja detalhes -
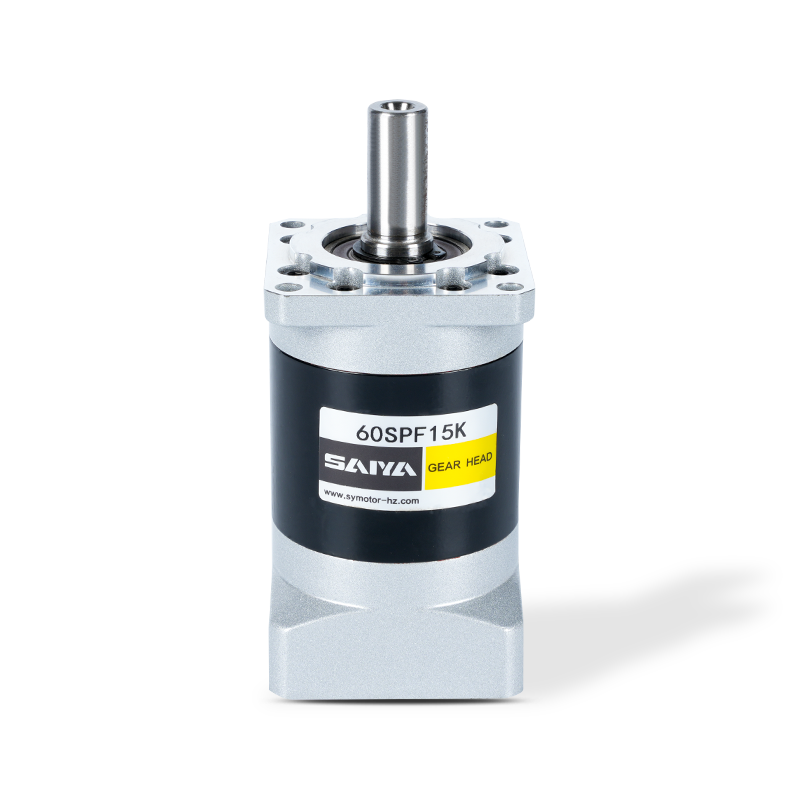
A série SPF é com flanges de saída quadrada, acomodando dimensões de 40 mm a 160 mm. Esses flanges são projetados para se destacar em várias aplicações industriais, oferecendo desempenho confiável ...
Veja detalhes -
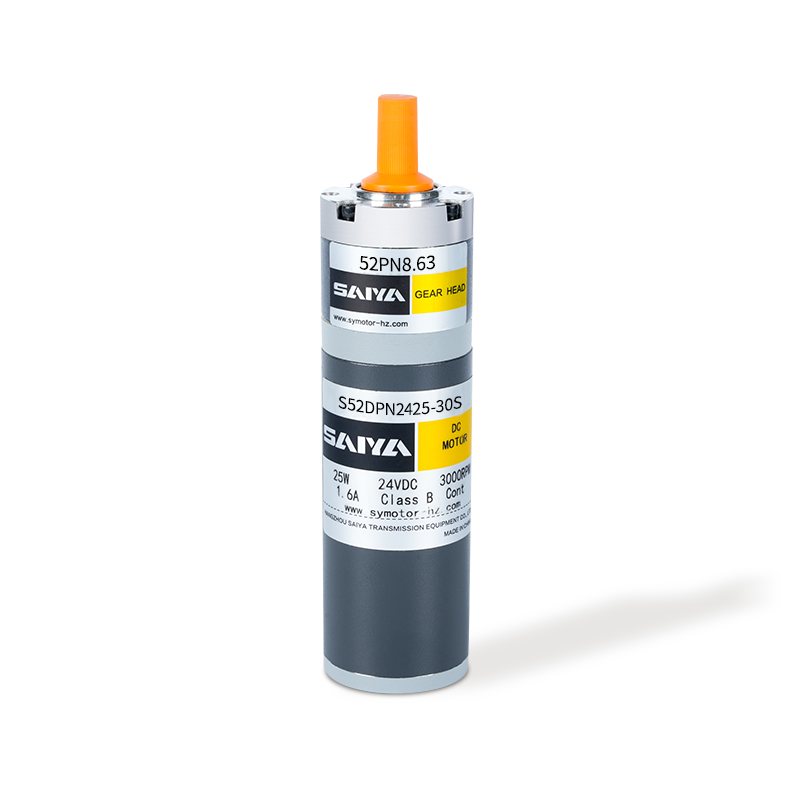
O motor de engrenagem planetária escovado de 52 mm é uma solução compacta e eficiente projetada para várias aplicações que requerem alto torque e controle preciso. Com um diâmetro de 52 mm, este mo...
Veja detalhes -
O motor de engrenagem planetária de escova de 62 mm é um componente versátil e eficiente amplamente utilizado em várias aplicações que exigem controle preciso de torque e velocidade. Com uma corren...
Veja detalhes
Detalhes de contato
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Escritório: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Sala 2201, edifício Wanyin, cidade de Hangzhou, província de Zhejiang
- Fábrica: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: Edifício No.35, Zhongnan High-Tech Yunhe Zhigu Industrial Park, cidade de Xinan, Condado de Deqing, Huzhou City, Zhejiang, China
Link rápido
PRODUTO
Se você estiver interessado
Em nossos produtos,
Por favor, consulte -nos
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Fornecedores de motores de redução de engrenagem personalizados
